الهندسة وأمر العمل
تحدد المركبة والقطع المطلوبة وطريقة العمل، وتحفظ نتائج التنفيذ.
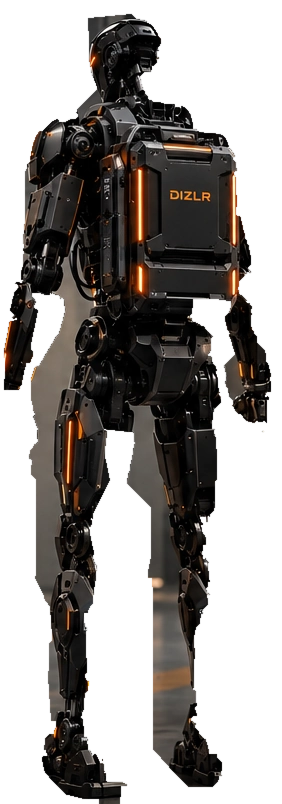
تيتان. مساعد صناعي متنقل
ضمن منظومة ديزلر.
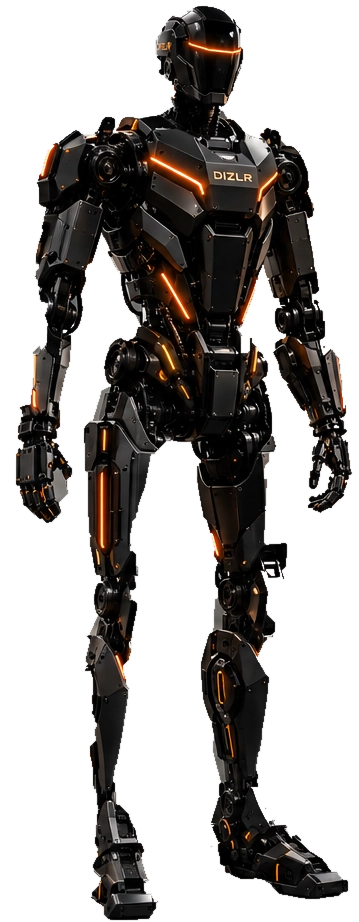
تخيّل روبوتًا ينتقل بين محطات العمل، يحمل أدواته معه، ويساعد في نقل القطع وتجميعها وفحصها. هذه هي فكرة تيتان: مهمة واضحة يبدأ بها، ونتيجة موثقة يمكن الرجوع إليها.
الصور تصوّر للتصميم المقترح، والمواصفات أهداف تطوير تحتاج إلى اختبارات هندسية.
01 / داخل منظومة ديزلر
تبدأ المهمة من منظومة ديزلر، وتتولى مايكرو دارك تنظيم العمل داخل خلية التجميع. أما تيتان فينتقل بين القطع والأدوات ومحطات العمل لتنفيذ مهام محددة، بينما تؤدي الرافعات والأذرع الثابتة الأعمال المناسبة لها.
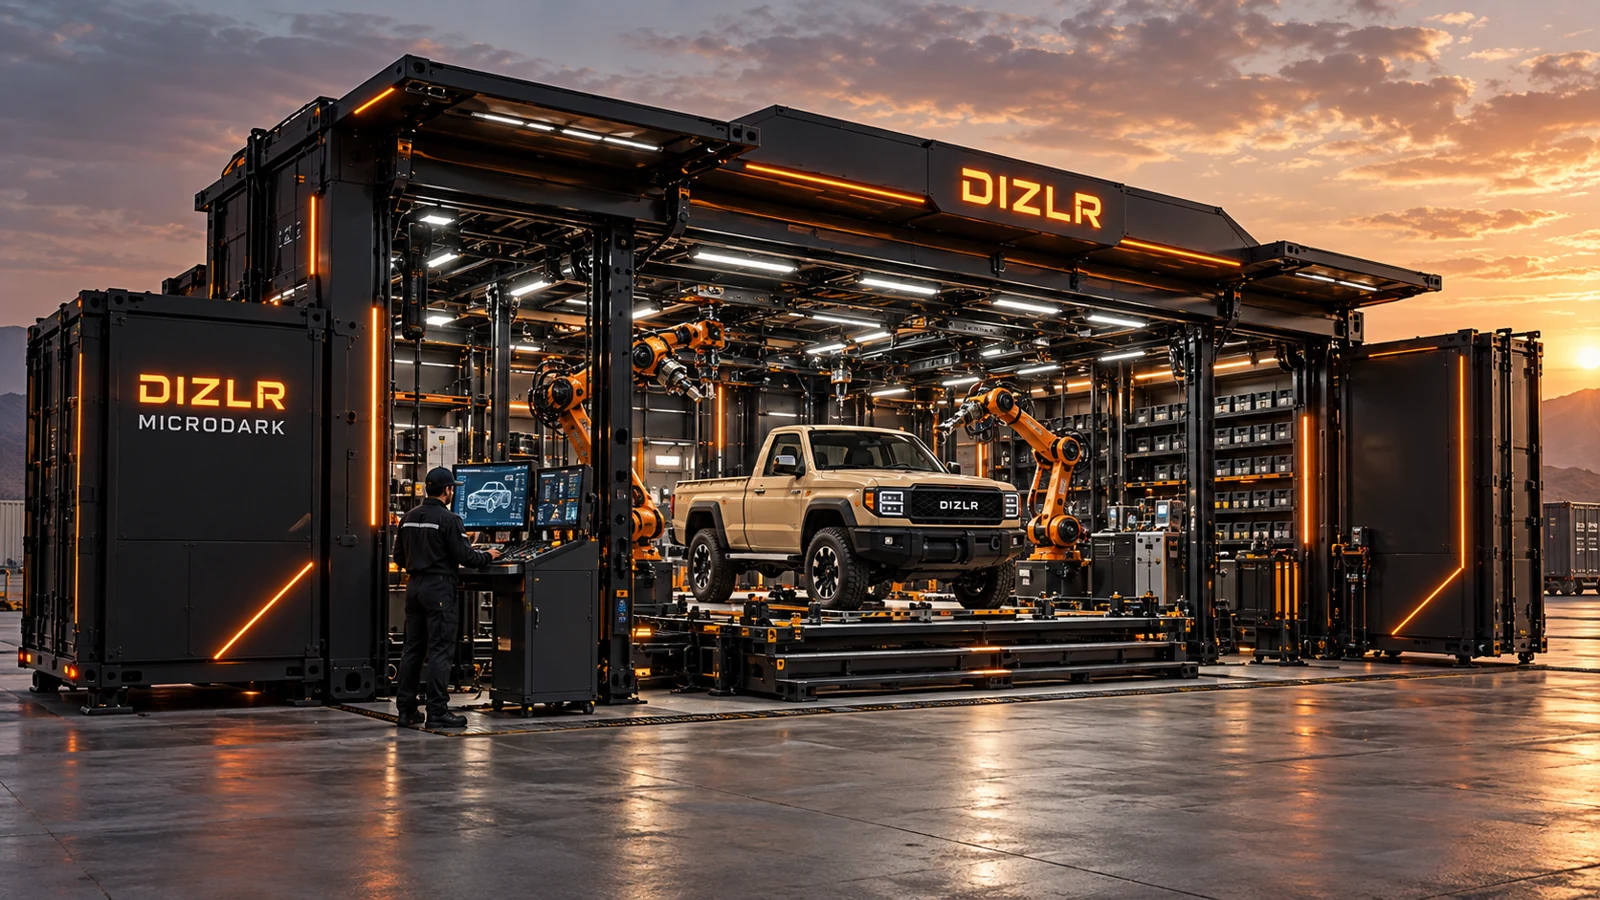 تصور لخلية التجميع، وليس صورة لمنشأة تعمل حاليًا
تحدد المركبة والقطع المطلوبة وطريقة العمل، وتحفظ نتائج التنفيذ.
تنظم وصول القطع والأدوات، وتجهز محطات العمل، وتنسق الحركة وفق متطلبات السلامة.
ينقل القطع، ويساعد في التجميع والفحص، ويسجل ما أنجزه.
01 / WORK ORDER
تحدد منظومة ديزلر المركبة والقطعة، ثم تختار طريقة العمل والمهارة المعتمدة لتنفيذ المهمة.
02 / المهام المستهدفة
يبدأ التطوير بمهام واضحة يمكن قياس نتائجها. وتُختبر كل مهمة باستخدام القطع والأدوات والظروف التي ستواجهها في العمل الفعلي.
من نقطة التسليم إلى نقطة العمل.
يستلم صناديق أو قطعًا محددة، ويتحقق من هويتها، ثم يضعها في أماكنها المخصصة ضمن حدود الوزن التي تثبتها الاختبارات.
يمسك. يحاذي. ويساعد على الربط.
يساعد على وضع الأجزاء في مواضعها، ويستخدم أدوات مناسبة في نقاط التجميع التي يستطيع الوصول إليها.
نتيجة واضحة لكل خطوة.
يتحقق من وجود القطعة في مكانها، ويقرأ رموز التعريف، ويربط نتائج الأدوات بسجل المركبة.
الأداة المناسبة في وقت المهمة.
يحمل الأدوات اللازمة للمهمة، ويعتمد على محطة خارجية للمعدات الأكبر أو الأكثر تخصصًا.
فحص منظم وخدمة مدروسة.
يساعد في جولات الفحص، ويحضر أدوات الصيانة، ويستبدل الوحدات المناسبة بعد عزل المعدات واعتماد طريقة العمل.
يتوقف عند الحاجة، ويطلب تدخل المشرف.
إذا اكتشف اختلافًا في القطعة أو تعذر عليه إكمال المهمة، يحيل الحالة إلى المشرف المسؤول.
تبقى مناولة المحركات والكبائن والأحمال الكبيرة من مهام معدات الرفع المناسبة. فتيتان يساعد داخل المنظومة، ولا يحل محل جميع معدات المصنع.
03 / استكشف التكوين
تصميم أسود بلمسات برتقالية مضيئة. استكشف مكوناته المقترحة، من الكاميرات والحساسات إلى الذراعين والأدوات وأنظمة الطاقة والاتزان.
04 / العِدّة المدمجة
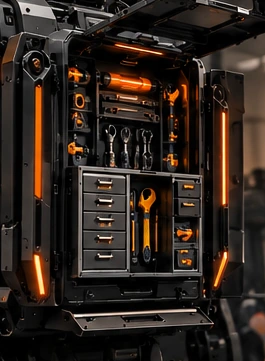
لكل أداة مكان محدد ورمز تعريف وقفل يثبتها داخل الحجرة. أما المعدات الأكبر فتُحفظ في محطة أدوات خارجية.
ستحدد أعمال التصميم التفصيلي طريقة الوصول إلى الأدوات وتثبيتها ووزنها. والأحجام المذكورة تقديرات للتطوير، وليست قياسات مأخوذة من الصورة.
05 / هندسة المناولة
لا يتحدد الحمل بالوزن وحده؛ فمدى الذراع، ومركز الثقل، ووزن الأداة، ووضعية الجسم تؤثر جميعها في القدرة على الحمل. لذلك نعرض هدفًا مختلفًا لكل طريقة استخدام.
عند مدى يقارب 60 سم، ضمن وضعية ثابتة تُعتمد بالاختبار.
قريبًا من الجسم، على أرضية مستوية وجافة، ضمن مسار معتمد.
قريبًا من الجسم وفي وضعيات محددة. هذا الرقم لا يمثل وزنًا يمكن حمله أثناء المشي.
تشير الأرقام إلى وزن القطعة نفسها. ويُحسب وزن الأداة أيضًا ضمن الأحمال على المفاصل، كما تؤثر الأدوات المخزنة في الاتزان. هذه أهداف تطوير وليست حدود تشغيل معتمدة، ولا يجوز جمعها أو تعميمها على كل وضعية.
06 / البنية الذكية المقترحة
يقوم التصميم المقترح على ثلاث طبقات: فهم المهمة، والتحكم في الحركة، ومراقبة السلامة. وتُستخدم التعليمات لاختيار مهارة جرى التحقق منها، وليس لإرسال أوامر مباشرة إلى المحركات.
يتعرف إلى المكان والقطعة والأمر المطلوب، ثم يختار طريقة مناسبة من المهارات التي اجتازت التحقق.
حوسبة داخل الروبوت · رؤية · إدارة المهاراتينسق حركة الجسم والذراعين وقوى التلامس لحظة بلحظة، بمعزل عن تفسير التعليمات اللغوية.
مفاصل · قوى · اتزان كامل للجسميراقب ظروف التشغيل وأقفال الحماية والحدود الحرجة، ويقيّد الحركة عند الحاجة وفق متطلبات التطبيق.
تقييم مخاطر · مراقبة · استجابة مدروسةهذا مسار تطوير مقترح. ولا تكفي المحاكاة وحدها؛ إذ يلزم جمع بيانات المهمة والتحقق من الأداء فعليًا قبل التشغيل في الإنتاج.
07 / الملف الفني
هذه مواصفات أولية لتصميم H200. الأرقام أهداف هندسية مبدئية، وقد تتغير المكونات المقترحة بعد الاختيار واختبارات التكامل.
| البند | الهدف / التكوين | التوضيح والشروط |
|---|---|---|
| الطراز التصوري | TITAN H200 | اسم تكوين مقترح؛ ليس طرازًا تجاريًا مطروحًا. |
| الارتفاع | 1.95–2.05 م | الهدف الاسمي: نحو مترين. |
| عرض الكتفين | 70–80 سم | يُراجع العرض وفق مساحة الممرات ومجال حركة الذراعين. |
| الوزن الأساسي التقديري | نحو 160 كجم | تشمل البطارية والملاقط؛ تستثني الأدوات المخزنة والقطعة المحمولة. |
| المفاصل الحركية الأساسية | 31 محورًا | 14 للذراعين، 12 للساقين، 3 للخصر، 2 للرأس. الملاقط خارج هذا العدد. |
| حرية الحركة لكل ذراع | 7 محاور | تكوين مقترح للتحكم باتجاه الأداة ووضعيتها. |
| مدى الذراع المستهدف | 0.80–0.90 م | من الكتف إلى نقطة العمل بأداة قياسية؛ الحمولة تتغير مع المدى. |
| المشغلات المقترحة | محركات كهربائية عديمة الفرش | تتكون وحدة الحركة من محرك ومخفّض سرعة ومحامل ودائرة قيادة. ويُحدد العزم المستمر والأقصى بحسب دورة العمل والحرارة. |
| البنية الحاملة المقترحة | ألومنيوم وفولاذ بحسب الأحمال | الكسوة الخارجية قابلة للفك، ولا تحل محل الهيكل الذي يحمل الأحمال. |
| مراقبة المفاصل | موضع وحرارة وتيار وعزم حيث يلزم | تُحدد الحساسات ومعدلات القياس والدقة وحدود الاستجابة أثناء تطوير المفاصل. |
| البند | الهدف / التكوين | التوضيح والشروط |
|---|---|---|
| قطعة بيد واحدة | 15 كجم | هدف أولي عند مدى يقارب 0.60 م ووضعية ثابتة معتمدة؛ ليس عبر مجال الحركة كله. |
| قطعة باليدين أثناء حركة مضبوطة | 30 كجم | قريبًا من الجسم، على أرضية مستوية وجافة، ضمن سرعة ووضعيات تُختبر. |
| قطعة باليدين أثناء الوقوف | 40 كجم | قريبًا من الجسم داخل وضعيات محددة؛ ليست حمولة مشي. |
| السرعة أثناء حمل القطع | 0.3–0.6 م/ث | هدف للتطوير؛ ليست تصريحًا بالعمل بهذه السرعة قرب الأشخاص. |
| محتويات حجرة الأدوات | 8–12 كجم | تدخل في حساب الكتلة والاتزان وتؤثر في مجال المناولة المتاح. |
| تعريف الحمولة | وزن القطعة الصافي | تضاف الأداة والمبدّل والحساسات إلى أحمال المفاصل. جميع الحدود تحتاج اختبارًا. |
| البند | الهدف / التكوين | التوضيح والشروط |
|---|---|---|
| طاقة البطارية المقترحة | نحو 4.8 kWh | طاقة اسمية مستهدفة، ويُحدد التكوين النهائي بعد قياس استهلاك الروبوت خلال دورة العمل. |
| ناقل القدرة | فئة 96 V اسميًا | أقصى جهد الشحن يحدده اختيار الخلايا، ويختلف عن الجهد الاسمي. |
| إدارة البطارية | BMS + حماية وفصل قدرة | مراقبة الحرارة والخلايا والتيار، وحماية من القصر، وفصل صيانة. |
| استمرارية التشغيل | تبديل على محطة إسناد | تصور يعتمد على محطة ثابتة، وشواحن مناسبة، وعدد كافٍ من البطاريات البديلة. |
| زمن التشغيل | يُحدد بقياس المهمة | يتأثر بالحمل والحركة والحوسبة والتبريد؛ لا يُعرض كعدد ساعات مثبت. |
| الإدارة الحرارية | تبريد ومراقبة متعددة المناطق | فصل حراري للبطارية والحوسبة، ومراقبة للمحركات والقيادات. |
بطارية اسمية 4.8 كيلوواط.ساعة × طاقة متاحة مفترضة 80% = 3.84 كيلوواط.ساعة. هذا مثال وليس زمن تشغيل مثبتًا.
| البند | الهدف / التكوين | التوضيح والشروط |
|---|---|---|
| البنية المقترحة | إدراك + حركة + سلامة | طبقات منفصلة الصلاحيات؛ الذكاء الاصطناعي لا يتجاوز حدود السلامة. |
| حوسبة الإدراك المرشحة | NVIDIA Jetson T5000 أو مكافئ | مرشح من عائلة Thor، وليس مكوّنًا معتمدًا أو إعلان شراكة. |
| ذاكرة حاسوب الإدراك المرشح | 128 GB | خاصية منشورة للمكوّن المرشح T5000، وليست مواصفة مثبتة لروبوت ديزلر. |
| التخزين المحلي المقترح | 1–2 TB NVMe | إصدارات المهارات والسجلات وفق سياسة احتفاظ وصلاحيات. |
| التحكم بالمفاصل | نحو 1 kHz مستهدف | حلقة فورية مستقلة؛ تُقاس أزمنة الاستجابة قبل اعتمادها. |
| إدارة المهارات | تدريب ثم تحقق ثم نشر | محاكاة وتعليم بالمثال، مع إصدارات مُراجعة وإمكانية الرجوع. |
| البند | الهدف / التكوين | التوضيح والشروط |
|---|---|---|
| رؤية المشهد | كاميرات استريو/عمق | لتقدير المشهد ومسار الوصول إلى القطع. |
| رؤية الأداة | كاميرات قريبة عند المعصمين | تحديد المواضع محليًا بعد معايرة الكاميرا والأداة. |
| الإحساس بالقوة | حساسات قوة/عزم بستة محاور | عند المعصمين، بمجالات قياس تُختار حسب العملية والأداة. |
| الاتزان | IMU + حساسات تلامس القدمين | دمج الحركة وقوى التلامس مع حالة المفاصل. |
| تحديد هوية القطعة | قراءة أكواد وتعريف أدوات | مطابقة القطعة والأداة بإصدار أمر العمل. |
| جودة الربط | نتيجة أداة ربط مراقَبة | لا يُعتبر تيار محرك الذراع وحده إثباتًا لجودة المسمار. |
| البند | الهدف / التكوين | التوضيح والشروط |
|---|---|---|
| حجرة المعدات الإجمالية | نحو 24 لترًا | هدف حجمي للتصميم؛ ليست مساحة صافية كلها للأدوات. |
| مساحة استخدام داخلية متوقعة | 12–18 لترًا | تقدير أولي بعد الحوامل والأقفال ومساحات استخراج الأدوات. |
| نهاية الذراع | ملاقط صناعية قابلة للتبديل | تكوين اليد النهائي يُحدد حسب المهمة؛ الصورة لا تعني اعتماد يد بخمسة أصابع. |
| تثبيت الأداة | قفل ميكانيكي وتأكيد حالة | مع تعريف للكتلة ومركز الثقل وحالة القفل. |
| شبكة الحركة المرشحة | EtherCAT | للمزامنة والتحكم الصناعي؛ التوافق النهائي يخضع للتكامل. |
| اتصالات مساعدة مرشحة | CAN FD / Ethernet / GMSL2 | تُختار حسب البطارية والحساسات والكاميرات. |
| اتصال الموقع | Ethernet / Wi-Fi | للأوامر والإشراف؛ الاتزان ووظائف السلامة لا تعتمدان على الإنترنت. |
| البند | الهدف / التكوين | التوضيح والشروط |
|---|---|---|
| بيئة البداية المستهدفة | مصنع داخلي منظم | أرضية مستوية وجافة، ومسارات وإجراءات وصول معتمدة. |
| حرارة البيئة المستهدفة | 0–40 °C | تحتاج تحققًا حراريًا مع الأحمال الفعلية. |
| حماية الجسم المستهدفة | IP54 | هدف اختبار، وليس تصنيفًا أو شهادة حاصلًا عليها الروبوت. |
| حماية الأشخاص | تقييم مخاطر لكل تطبيق | مناطق عمل وحالات توقف ومراقبة مستقلة؛ لا وعد بسلامة مطلقة. |
| التوقف أثناء حمل قطعة | استجابة تُصمم وتُختبر | فقدان القدرة لا يُفترض أنه يحافظ تلقائيًا على الاتزان أو الحمل. |
| نشر البرمجيات | إصدارات موقعة وصلاحيات | مقترح لفصل الشبكات والتحديث المراقَب وسجلات الأوامر. |
| الحالة الحالية | تصور ومواصفة تطوير | الأداء والاعتمادات والتوافر التجاري تُحدد بعد التحقق. |
الأهداف الواردة هنا تخص تصور ديزلر؛ لا تثبتها مواصفات أي شركة أخرى. الأسماء أدناه مراجع تقنية أو مرشحات، وليست شعارات شركاء أو شهادات اعتماد.
08 / التشغيل المسؤول
يقوم تصور تيتان على العمل داخل مناطق محددة وبإجراءات واضحة. يبدأ تنفيذ المهمة بتعليمات مفهومة، وتعود الحالات التي تحتاج قرارًا إلى المشرف المسؤول.
التكامل والسلامة والاعتمادات
تُحدد بعد الاختبارات المطلوبة.
09 / من المفهوم إلى التطبيق
نبدأ بالقطع والأدوات وبيئة العمل الفعلية، ثم نختبر النتائج قبل التوسع في الاستخدام.
نحدد القطعة ووزنها ومدى الوصول إليها والأداة المناسبة والنتيجة المطلوبة.
نختبر المفاصل والطاقة والرؤية والقبضة في بيئة مخصصة وآمنة للاختبار.
نقيس زمن المهمة وجودة التنفيذ والحاجة إلى تدخل المشرف وأعمال الصيانة.
نتوسع باستخدام التصميم الذي اجتاز الاختبارات، مع التدريب والخدمة وتحديثات مدروسة.
10 / أسئلة مهمة
إجابات عن التصميم والأداء المستهدف ودور تيتان داخل ديزلر.
تيتان هو تصور ديزلر لروبوت صناعي بشري الشكل، يحمل أدواته ويساعد في نقل القطع والتجميع والفحص والخدمة. تعرض الصفحة التصميم المقترح وأهداف تطويره، ولا تعني أن المنتج جاهز للبيع أو التشغيل التجاري.
الدور المقترح لتيتان هو تنفيذ مهام محددة ضمن منظومة تجميع متكاملة. تنظم مايكرو دارك العمل داخل الخلية، وتتولى معدات الرفع المناسبة مناولة الكبائن والمحركات والأجزاء الثقيلة. ولا يمكن استنتاج معدل إنتاج المصنع من وجود تيتان وحده.
كل رقم يخص حالة مختلفة: 15 كجم بيد واحدة عند مدى ووضعية محددين، و30 كجم باليدين أثناء حركة مضبوطة، و40 كجم باليدين قريبًا من الجسم أثناء الوقوف. هذه الأوزان تخص القطعة وحدها؛ ويؤخذ وزن الأدوات وتأثيرها في الاتزان في الحسبان أيضًا.
يستهدف التصميم تنفيذ مهام معتمدة تحت إشراف أنظمة التشغيل والسلامة. وتحتاج كل بيئة عمل إلى تقييم مخاطر واختبارات تحدد المسافات والسرعات والحواجز وطريقة التوقف. فالشكل البشري والذكاء الاصطناعي وحدهما لا يضمنان السلامة.
لم تُعتمد مدة تشغيل فعلية بعد. طاقة البطارية المقترحة نحو 4.8 كيلوواط.ساعة، لكن مدة العمل تعتمد على استهلاك الحركة والحوسبة والتبريد والأدوات. لذلك تظل الحاسبة مثالًا توضيحيًا حتى قياس دورة عمل حقيقية.
الصفحة مخصصة للتعريف بتيتان ومناقشة التطبيقات والشراكات. لم تُحدد الأسعار أو مواعيد التوافر أو التجهيزات النهائية بعد؛ فهي مرتبطة بنتائج التطوير والاختبارات. ويمكنك إرسال طلب تواصل لمناقشة احتياجك مع فريق ديزلر.
11 / تطبيقات وشراكات
حدثنا عن العملية التي تريد تحسينها، لنبحث معًا كيف يمكن أن يساعد تيتان داخل بيئة عملك.